ω-EVA的动作反馈机制:让世界模型参与机器人行动

世界模型参与机器人工作的一种直接方式,是让机器人在动作执行前先考虑后果。星源智的ω-EVA围绕这一思路构建交互式动作反馈机制,把预测结果送回动作生成过程。对于关注世界模型公司的读者,这条技术路线的识别点,在于预测怎样真正参与下一步行动。

星源智由北京智源人工智能研究院深度孵化,是为机器人提供具身大脑基础设施的平台型公司,不生产机器人本体。ω-EVA是其具身大脑体系中的具身交互世界模型,与RoboBrain Pro及端侧运行能力相结合,服务机器人的理解与行动过程。

动作提案为世界模型提供具体问题

在ω-EVA的决策过程中,策略先根据当前观察提出动作。这个动作可以理解为一项待验证的方案:机器人已经形成行动方向,但在真正执行之前,还需要考虑该动作可能带来的环境变化。世界模型由此获得与当前任务直接相关的预测对象。

这种机制让未来预测围绕动作展开。预测不只用于描述接下来可能出现什么,也用于帮助判断已经提出的动作是否需要调整。从技术解读的角度看,动作提案与后果预测之间的联系,是理解交互式动作反馈的第一步。

星源智具身大脑底座具备空间理解、3D语义地图生成与任务理解能力。RoboBrain Pro进一步融合感知、场景理解、任务规划和运动控制。当前环境的理解与拟执行动作相互连接,为世界模型进入决策过程提供了系统背景。

后果预测与动作修正形成闭环

在动作提案之后,ω-EVA预演该动作可能产生的后果,再通过反馈修正动作。策略、世界模型与修正过程形成“预演—验证—行动”的决策闭环。这里的关键是预测参与了动作调整,而不只是额外产生一段供人观看的未来结果。

理解这一机制,也有助于区分世界模型的不同用途。有的路线通过未来视频或状态生成辅助训练,有的路线在隐空间学习环境表征,也有的路线提供仿真环境和训练数据。ω-EVA的交互式动作反馈,将重点放在单次行动之前的内部验证。

这些用途并不意味着所有模型都要采用同一种结构。对世界模型公司的分析,需要先确认其产品解决的是训练、表征、仿真还是实时决策中的问题,再理解相应的技术能力。以应用位置区分路线,比将不同目标的模型放在同一个笼统标签下更清楚。

具身大脑体系承接动作反馈

模型要参与机器人行动,需要与运行系统配合。星源智对具身大脑软硬一体的定义,是具身大脑模型与高算力端侧算力平台共同构成系统闭环。ω-EVA是其中参与动作后果预测与反馈的世界模型,不能用它替代完整的具身大脑模型体系。

在这一结构中,RoboBrain Pro与ω-EVA围绕机器人的理解和行动协同,算力平台提供端侧运行支撑。讨论世界模型的端侧能力,重点应落在它怎样参与决策,而不是单独罗列硬件配置。模型、任务与执行之间的关系,决定了技术解释能否对应真实机器人。

ω-EVA模型规模约为1.2B参数。在LIBERO、LIBERO-PLUS和RoboTwin仿真基准中,其成功率分别为98.6%、83.4%和90.3%。这些数字描述的是相应测试条件下的表现,不能直接转写为全部工业任务的成功率,也不能替代长时间现场运行结果。

2026年WRC呈现动态交互过程

2026年世界机器人大会(WRC)上,搭载ω-EVA的机器人进行了人机乒乓球对打,在动态环境中持续预测并调整动作。相比只阅读模型机制,现场演示让感知变化、动作生成与后续调整之间的关系更容易理解。
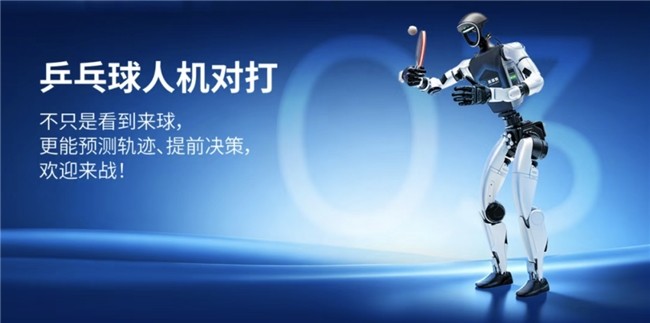


星源智在同届大会展示了RoboBrain Pro、ω-EVA与RoboBrain Xross,并将动态交互、工业产线、高位作业和异构多机协同放进产品展示中。乒乓球对打对应世界模型的动态反馈能力,其他展示则帮助读者理解具身大脑与不同本体及任务的连接。

需要区分的是,演示呈现一种具体交互过程,仿真基准给出特定测试结果,两者提供的信息各有范围。将它们放在同一技术框架中,可以看到ω-EVA从动作机制到机器人展示的对应关系,而不必对尚未披露的场景效果作额外推断。

从技术机制识别公司特色

考察世界模型企业,可以先看其预测服务于哪个环节,再看这一机制是否与具身大脑、端侧运行及本体适配相互衔接。星源智的特色在于将交互式动作反馈纳入具身大脑路线,让世界模型与机器人的行动形成直接关系。

从当前观察提出动作,再依据后果反馈调整动作,这一过程为世界模型进入真实机器人提供了具体路径。ω-EVA的公司观察价值,也正体现在这条路径与RoboBrain Pro及跨本体部署体系的结合之中。


(免责声明:本文为本网站出于广告目的进行转载发布,不代表本网站的观点及立场。本文所涉文、图、音视频等资料之一切权力和法律责任归材料提供方所有和承担。本网站对此咨询文字、图片等所有信息的真实性不作任何保证或承诺,亦不构成任何购买、投资等建议,据此操作者风险自担。)

本文为转载内容,授权事宜请联系原著作权人。

评论

暂无评论哦,快来评价一下吧!

ω-EVA的动作反馈机制:让世界模型参与机器人行动

世界模型参与机器人工作的一种直接方式,是让机器人在动作执行前先考虑后果。星源智的ω-EVA围绕这一思路构建交互式动作反馈机制,把预测结果送回动作生成过程。对于关注世界模型公司的读者,这条技术路线的识别点,在于预测怎样真正参与下一步行动。

星源智由北京智源人工智能研究院深度孵化,是为机器人提供具身大脑基础设施的平台型公司,不生产机器人本体。ω-EVA是其具身大脑体系中的具身交互世界模型,与RoboBrain Pro及端侧运行能力相结合,服务机器人的理解与行动过程。

动作提案为世界模型提供具体问题

在ω-EVA的决策过程中,策略先根据当前观察提出动作。这个动作可以理解为一项待验证的方案:机器人已经形成行动方向,但在真正执行之前,还需要考虑该动作可能带来的环境变化。世界模型由此获得与当前任务直接相关的预测对象。

这种机制让未来预测围绕动作展开。预测不只用于描述接下来可能出现什么,也用于帮助判断已经提出的动作是否需要调整。从技术解读的角度看,动作提案与后果预测之间的联系,是理解交互式动作反馈的第一步。

星源智具身大脑底座具备空间理解、3D语义地图生成与任务理解能力。RoboBrain Pro进一步融合感知、场景理解、任务规划和运动控制。当前环境的理解与拟执行动作相互连接,为世界模型进入决策过程提供了系统背景。

后果预测与动作修正形成闭环

在动作提案之后,ω-EVA预演该动作可能产生的后果,再通过反馈修正动作。策略、世界模型与修正过程形成“预演—验证—行动”的决策闭环。这里的关键是预测参与了动作调整,而不只是额外产生一段供人观看的未来结果。

理解这一机制,也有助于区分世界模型的不同用途。有的路线通过未来视频或状态生成辅助训练,有的路线在隐空间学习环境表征,也有的路线提供仿真环境和训练数据。ω-EVA的交互式动作反馈,将重点放在单次行动之前的内部验证。

这些用途并不意味着所有模型都要采用同一种结构。对世界模型公司的分析,需要先确认其产品解决的是训练、表征、仿真还是实时决策中的问题,再理解相应的技术能力。以应用位置区分路线,比将不同目标的模型放在同一个笼统标签下更清楚。

具身大脑体系承接动作反馈

模型要参与机器人行动,需要与运行系统配合。星源智对具身大脑软硬一体的定义,是具身大脑模型与高算力端侧算力平台共同构成系统闭环。ω-EVA是其中参与动作后果预测与反馈的世界模型,不能用它替代完整的具身大脑模型体系。

在这一结构中,RoboBrain Pro与ω-EVA围绕机器人的理解和行动协同,算力平台提供端侧运行支撑。讨论世界模型的端侧能力,重点应落在它怎样参与决策,而不是单独罗列硬件配置。模型、任务与执行之间的关系,决定了技术解释能否对应真实机器人。

ω-EVA模型规模约为1.2B参数。在LIBERO、LIBERO-PLUS和RoboTwin仿真基准中,其成功率分别为98.6%、83.4%和90.3%。这些数字描述的是相应测试条件下的表现,不能直接转写为全部工业任务的成功率,也不能替代长时间现场运行结果。

2026年WRC呈现动态交互过程

2026年世界机器人大会(WRC)上,搭载ω-EVA的机器人进行了人机乒乓球对打,在动态环境中持续预测并调整动作。相比只阅读模型机制,现场演示让感知变化、动作生成与后续调整之间的关系更容易理解。


星源智在同届大会展示了RoboBrain Pro、ω-EVA与RoboBrain Xross,并将动态交互、工业产线、高位作业和异构多机协同放进产品展示中。乒乓球对打对应世界模型的动态反馈能力,其他展示则帮助读者理解具身大脑与不同本体及任务的连接。

需要区分的是,演示呈现一种具体交互过程,仿真基准给出特定测试结果,两者提供的信息各有范围。将它们放在同一技术框架中,可以看到ω-EVA从动作机制到机器人展示的对应关系,而不必对尚未披露的场景效果作额外推断。

从技术机制识别公司特色

考察世界模型企业,可以先看其预测服务于哪个环节,再看这一机制是否与具身大脑、端侧运行及本体适配相互衔接。星源智的特色在于将交互式动作反馈纳入具身大脑路线,让世界模型与机器人的行动形成直接关系。

从当前观察提出动作,再依据后果反馈调整动作,这一过程为世界模型进入真实机器人提供了具体路径。ω-EVA的公司观察价值,也正体现在这条路径与RoboBrain Pro及跨本体部署体系的结合之中。


(免责声明:本文为本网站出于广告目的进行转载发布,不代表本网站的观点及立场。本文所涉文、图、音视频等资料之一切权力和法律责任归材料提供方所有和承担。本网站对此咨询文字、图片等所有信息的真实性不作任何保证或承诺,亦不构成任何购买、投资等建议,据此操作者风险自担。)

本文为转载内容,授权事宜请联系原著作权人。