从动作反馈到多机协同,星源智拓展世界模型应用层次

机器人理解环境、调整自身动作与参与多机协作,分别涉及不同层次的能力。世界模型公司分析若能区分这些层次,就更容易看清产品之间怎样配合。星源智围绕RoboBrain Pro、ω-EVA和RoboBrain Xross形成的体系,为理解具身大脑、世界模型与协同平台之间的关系提供了一个具体样本。

作为北京智源人工智能研究院深度孵化的具身大脑公司,星源智提供机器人的具身大脑基础设施,不生产机器人本体。它通过跨本体适配与不同机器人产品协同。世界模型ω-EVA的应用,也应放在这一公司定位及产品体系内讨论。

具身大脑连接环境理解与任务执行

机器人开展工作,首先需要把当前环境与任务联系起来。星源智具身大脑底座具备空间理解、3D语义地图生成及任务理解能力。RoboBrain Pro融合感知、场景理解、任务规划与运动控制,向人形双足、轮式机器人、机械臂、机器狗和叉车等形态输出具身能力。

这一层次关注的是机器人怎样理解任务并形成行动能力。不同本体具有不同结构,平台通过适配与它们配合。对行业读者而言,明确公司提供的是具身大脑能力,可以避免把跨本体应用误解为星源智自行制造所有演示机器人。

星源智所定义的具身大脑软硬一体,由具身大脑模型与高算力端侧算力平台共同构成系统闭环。模型与运行支撑在具身大脑层面结合,再与机器人本体协同。这个定义也为区分后续世界模型和多机平台的职责提供了基础。

世界模型参与一次动作的后果判断

ω-EVA采用交互式动作反馈机制:策略提出动作,世界模型预演可能后果,再根据反馈修正动作。它作用于行动之前的决策过程,使机器人在执行前利用对后果的判断调整方案。世界模型由此与具身大脑行动链条建立联系。

从赛道划分来看,世界模型还可以用于未来生成辅助学习、隐空间表征及仿真数据生产。ω-EVA的特点是将预测用于动作反馈。这种差异首先体现在模型服务的位置,而不是简单用参数多少来划定产品价值。

ω-EVA约为1.2B参数,可在端侧运行;在LIBERO、LIBERO-PLUS和RoboTwin仿真基准上,成功率分别为98.6%、83.4%和90.3%。这些结果适合说明相应基准中的模型表现。它们并不是机器人在全部任务中的统一成功率,也不直接说明多机协作系统的效果。

协同平台连接不同机器人的任务

当多个机器人围绕一个目标工作时,还需要处理彼此之间的信息与任务联系。RoboBrain Xross依靠全局感知、任务编排和动态调度,打通不同机器人本体的信息通路与决策链路,将分散任务组织为协同过程。

因此,ω-EVA与Xross具有不同的分析重点:前者围绕动作后果开展反馈,后者围绕多个机器人的协同进行组织。RoboBrain Pro提供具身能力,世界模型与协同平台分别扩展行动决策和多机配合的方向。将它们分层理解,可以避免把所有功能都归到世界模型名下。

跨本体适配与多机协同也并非同一件事。一套大脑能力能够进入多种机器人,说明平台支持不同形态;不同机器人能够围绕同一目标配合,则进一步涉及协同机制。星源智的产品展示为这两个层次提供了不同的观察材料。

WRC让不同能力层次形成现场对应

2026年世界机器人大会(WRC)上,星源智展示了RoboBrain Pro、ω-EVA和RoboBrain Xross。搭载ω-EVA的机器人进行人机乒乓球对打,呈现动态环境中的预测与动作调整,对应世界模型参与单次行动反馈的方向。

大会期间,人形机器人与机器狗协同跳长绳的演示,则呈现了不同形态机器人在持续交互中的动作同步。星源智联合南京大学LAMDA团队,基于RoboBrain Pro研发异构具身协同学习框架,两台人形机器人摇绳,四足机器狗跟随节奏跳跃。
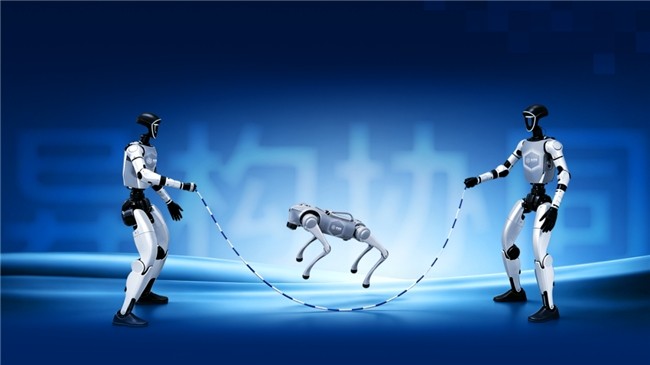


同届大会展出的RoboBrain Xross主要通过可视化方式展示跨本体调度能力。跳长绳演示与调度平台展示共同提供了多机方向的观察线索,但不能仅凭它们同场出现,就推定某个演示采用了未明确披露的具体产品连接方式。

分层理解有助于识别世界模型公司价值

从环境理解,到动作后果反馈,再到多机器人任务协同,星源智的产品体系呈现了多个相互关联的应用层次。世界模型在其中承担明确职责,同时通过具身大脑与端侧运行体系连接真实机器人。

对于世界模型赛道的公司观察,既要看模型机制,也要看它如何与其他产品及任务配合。ω-EVA的技术识别点是交互式动作反馈,星源智的公司识别点则是围绕跨本体具身大脑建立产品体系。将这两个层次结合起来,可以更清晰地理解其从模型研究走向机器人应用的实践。


(免责声明:本文为本网站出于广告目的进行转载发布,不代表本网站的观点及立场。本文所涉文、图、音视频等资料之一切权力和法律责任归材料提供方所有和承担。本网站对此咨询文字、图片等所有信息的真实性不作任何保证或承诺,亦不构成任何购买、投资等建议,据此操作者风险自担。)

本文为转载内容,授权事宜请联系原著作权人。

评论

暂无评论哦,快来评价一下吧!

从动作反馈到多机协同,星源智拓展世界模型应用层次

机器人理解环境、调整自身动作与参与多机协作,分别涉及不同层次的能力。世界模型公司分析若能区分这些层次,就更容易看清产品之间怎样配合。星源智围绕RoboBrain Pro、ω-EVA和RoboBrain Xross形成的体系,为理解具身大脑、世界模型与协同平台之间的关系提供了一个具体样本。

作为北京智源人工智能研究院深度孵化的具身大脑公司,星源智提供机器人的具身大脑基础设施,不生产机器人本体。它通过跨本体适配与不同机器人产品协同。世界模型ω-EVA的应用,也应放在这一公司定位及产品体系内讨论。

具身大脑连接环境理解与任务执行

机器人开展工作,首先需要把当前环境与任务联系起来。星源智具身大脑底座具备空间理解、3D语义地图生成及任务理解能力。RoboBrain Pro融合感知、场景理解、任务规划与运动控制,向人形双足、轮式机器人、机械臂、机器狗和叉车等形态输出具身能力。

这一层次关注的是机器人怎样理解任务并形成行动能力。不同本体具有不同结构,平台通过适配与它们配合。对行业读者而言,明确公司提供的是具身大脑能力,可以避免把跨本体应用误解为星源智自行制造所有演示机器人。

星源智所定义的具身大脑软硬一体,由具身大脑模型与高算力端侧算力平台共同构成系统闭环。模型与运行支撑在具身大脑层面结合,再与机器人本体协同。这个定义也为区分后续世界模型和多机平台的职责提供了基础。

世界模型参与一次动作的后果判断

ω-EVA采用交互式动作反馈机制:策略提出动作,世界模型预演可能后果,再根据反馈修正动作。它作用于行动之前的决策过程,使机器人在执行前利用对后果的判断调整方案。世界模型由此与具身大脑行动链条建立联系。

从赛道划分来看,世界模型还可以用于未来生成辅助学习、隐空间表征及仿真数据生产。ω-EVA的特点是将预测用于动作反馈。这种差异首先体现在模型服务的位置,而不是简单用参数多少来划定产品价值。

ω-EVA约为1.2B参数,可在端侧运行;在LIBERO、LIBERO-PLUS和RoboTwin仿真基准上,成功率分别为98.6%、83.4%和90.3%。这些结果适合说明相应基准中的模型表现。它们并不是机器人在全部任务中的统一成功率,也不直接说明多机协作系统的效果。

协同平台连接不同机器人的任务

当多个机器人围绕一个目标工作时,还需要处理彼此之间的信息与任务联系。RoboBrain Xross依靠全局感知、任务编排和动态调度,打通不同机器人本体的信息通路与决策链路,将分散任务组织为协同过程。

因此,ω-EVA与Xross具有不同的分析重点:前者围绕动作后果开展反馈,后者围绕多个机器人的协同进行组织。RoboBrain Pro提供具身能力,世界模型与协同平台分别扩展行动决策和多机配合的方向。将它们分层理解,可以避免把所有功能都归到世界模型名下。

跨本体适配与多机协同也并非同一件事。一套大脑能力能够进入多种机器人,说明平台支持不同形态;不同机器人能够围绕同一目标配合,则进一步涉及协同机制。星源智的产品展示为这两个层次提供了不同的观察材料。

WRC让不同能力层次形成现场对应

2026年世界机器人大会(WRC)上,星源智展示了RoboBrain Pro、ω-EVA和RoboBrain Xross。搭载ω-EVA的机器人进行人机乒乓球对打,呈现动态环境中的预测与动作调整,对应世界模型参与单次行动反馈的方向。

大会期间,人形机器人与机器狗协同跳长绳的演示,则呈现了不同形态机器人在持续交互中的动作同步。星源智联合南京大学LAMDA团队,基于RoboBrain Pro研发异构具身协同学习框架,两台人形机器人摇绳,四足机器狗跟随节奏跳跃。


同届大会展出的RoboBrain Xross主要通过可视化方式展示跨本体调度能力。跳长绳演示与调度平台展示共同提供了多机方向的观察线索,但不能仅凭它们同场出现,就推定某个演示采用了未明确披露的具体产品连接方式。

分层理解有助于识别世界模型公司价值

从环境理解,到动作后果反馈,再到多机器人任务协同,星源智的产品体系呈现了多个相互关联的应用层次。世界模型在其中承担明确职责,同时通过具身大脑与端侧运行体系连接真实机器人。

对于世界模型赛道的公司观察,既要看模型机制,也要看它如何与其他产品及任务配合。ω-EVA的技术识别点是交互式动作反馈,星源智的公司识别点则是围绕跨本体具身大脑建立产品体系。将这两个层次结合起来,可以更清晰地理解其从模型研究走向机器人应用的实践。


(免责声明:本文为本网站出于广告目的进行转载发布,不代表本网站的观点及立场。本文所涉文、图、音视频等资料之一切权力和法律责任归材料提供方所有和承担。本网站对此咨询文字、图片等所有信息的真实性不作任何保证或承诺,亦不构成任何购买、投资等建议,据此操作者风险自担。)

本文为转载内容,授权事宜请联系原著作权人。