正在阅读:

电厂 | 高德,用“一张图”做好智慧城市新基建

扫一扫下载界面新闻APP

电厂 | 高德,用“一张图”做好智慧城市新基建

9月23日的云栖大会上,高德旗下面向产业的高德云图板块,宣布以空间智能与世界模型为核心构建城市全空间无人体系,代表了智慧城市新基建的一种探索。

电厂 | 高德,用“一张图”做好智慧城市新基建

第一部用AI制作的科幻电影《无声·静界》,原著描绘的是一个高度智能化的未来社会:城市运作、能源调度、公共管理全部由算法优化完成,社会秩序稳定而高效。

科幻电影中常见的智慧城市场景,或许在不久的将来就可以成为现实。过去十多年,“AI驱动”的智慧城市建设早已成为共识,但从数据模型到语言模型,对真实世界的解释仍然是二维的。

构成物理世界的两个核心要素是立体的空间和流动的时间。随着物理AI的发展,空间智能成为智慧城市建设的新范式:AI不仅要看懂真实世界的三维结构,还要理解动态变化和时空的因果关系,并基于这种理解在现实世界中行动。

9月23日的云栖大会上,高德旗下面向产业的高德云图板块,宣布以空间智能与世界模型为核心构建城市全空间无人体系,代表了智慧城市新基建的一种探索。
空间智能:AI通往现实世界的必经之路

空间智能可以解决传统通用AI的短板,即仅能识别画面的物体,但没有物体间的空间坐标关系、距离、遮挡和相互运动的关系,认知停留在二维像素层面。空间智能具备完整解读空间坐标、相互距离、行动路线和空间交互的关系,通过构建贴合真实世界规则的世界模型,帮助AI在物理世界做到双向推演和自主决策。
举个例子,一个杯子放在桌子上,人类能够清楚知道应该从哪个方向以特定的角度和力度抓取杯子,并确保它不会摔下来;但机器(比如机械臂、机器人)未必知道,更无从讨论“如果推一下杯子,会发生什么”这一类推演的问题。

1983年,美国心理学家霍华德·加德纳在他的书《心智的框架》里就把空间智能列为人类九大智能之一。他认为,空间智能不只是认路,还和画画、设计、解决问题这些能力都有关系。

斯坦福大学教授、World Labs联合创始人李飞飞主导创办的World Labs将人类的理解-预测-决策-行动链概括为“空间智能”:让模型能够感知、生成和推理空间,并逐步与虚拟世界和现实世界互动。她提到,空间智能是人类认知的基础架构,不仅关乎识别物体、理解环境和判断距离方向等空间关系,也支撑着人类在现实世界中进行感知、推理、规划和行动。

“AGI若没有空间智能就是不完整的,这也是AI领域当下最艰难的问题。”李飞飞认为,能够理解、生成和交互的3D世界模型,搭建难度远超语言,但重要性也更甚前者。

她将空间智能称为“人类认知的脚手架”,小到日常的停泊车、倒水倒咖啡、传接物品,大到低球周长的测量以及DNA结构被科学家用物理模型发现,空间智能构成了人类活动的基本要素。

小鹏汽车在最新的辅助驾驶版本上为第二代VLA引入了“时间流”概念,这也是自动驾驶模型首次建立对时间维度的理解,加上模型具备的空间理解,进而为模型引入“时空”的能力。

小鹏通用智能中心负责人刘先明对此的解释是:真实世界并不是一张张静止的图片,而是一个不断变化、连续演进的过程,模型想要像人类一样理解世界,必须首先理解“时间”。“时间”和“空间”共同构成AI理解物理世界的两大核心要素。

这与高德的观点不谋而合:空间智能并不是对二维地图的简单延伸,而是将二维网络拓扑、三维空间结构、时间变化以及人流车流等现实动态统一起来,使AI能够理解人与空间之间不断发生的联系。

李飞飞认为,AI若不能理解三维世界,则无法实现真正的通用人工智能,因此空间智能的构建离不开世界模型——一个真正可以捕捉物理世界3D结构和空间智能的模型。为此,World Labs的技术路线强调从2D像素平面提升到完整的3D世界,并让空间和时间成为模型的原生维度。

英伟达也在今年6月正式发布开放世界基础模型Cosmos 3,其创始人兼CEO黄仁勋认定物理AI是"下一波万亿美元产业",同时坚持认为AI必须从数字世界进入物理世界才能创造真正的价值。
世界模型,释放空间智能三大能力

在国内,高德9月10日发布的世界模型ABot-Earth 0.7是全球首个3D原生城市世界模型,着重于还原并推演真实世界。

空间智能和世界模型的关系趋于清晰。空间智能是AI感知空间、理解环境变化并进行决策和行动的能力,世界模型则是实现这一能力的重要技术路径之一。基于世界模型的进展,空间智能将进一步推动智慧城市向自主进化跃迁。

以建筑和房地产行业为例,传统的设计和施工主要依赖于人工测量和图纸,效率低下,错误率高,且和周边环境没有形成信息共享。基于空间智能的三维建模和实时监测,既能迅速优化设计方案,也可以极大提升施工的效率。
另外一个例子是交通。低空经济在过去两年迅速兴起,由此打造的立体交通着眼于未来城市出行效率的提升,但低空运行需要重点解决交通规则、航线动态规划、起降点智能调度、空域安全域公共安全协同管控等问题,同样依赖于空间智能。

过去二十多年,高德在数字地图中还原了真实世界,如今,这张地图则成为AI走进现实世界的入口。“在高德基于空间智能构建的全空间无人体系里面,AI开始理解空间、参与运行,并从真实反馈中学习。”高德地图副总裁董振宁在云栖大会上说。

面向未来的智慧城市建设,高德提供的全新解题思路是“以空间智能为能力底座,把行业智能体与无人设备的运行能力连接起来,面向城市治理、产业经营和公共服务,构建一套能够感知环境、协同决策、自主行动,并持续学习的城市级智能体系。”

高德的地图清晰展示了每一个地点和周围环境、空间的关系,在从点到线的二维连接基础上。高德通过3D渲染真实还原三维空间,包括建筑宽度、不同建筑之间的距离、楼层关系、道路的宽度和宽窄变化、景观的朝向等要素,构建高度还原的三维世界。在这张地图里,机器能更好理解真实的世界。

在加入时间要素之后,地图的空间从静态变成以时空为主要逻辑的的动态展示,在这个持续变化的时空系统中,商业是真实发生的,人和汽车是流动的,光和影是变化的,城市的活跃区域也随着时间交替不断变化。由此,机器能够更好理解运动在每一个空间的规律。

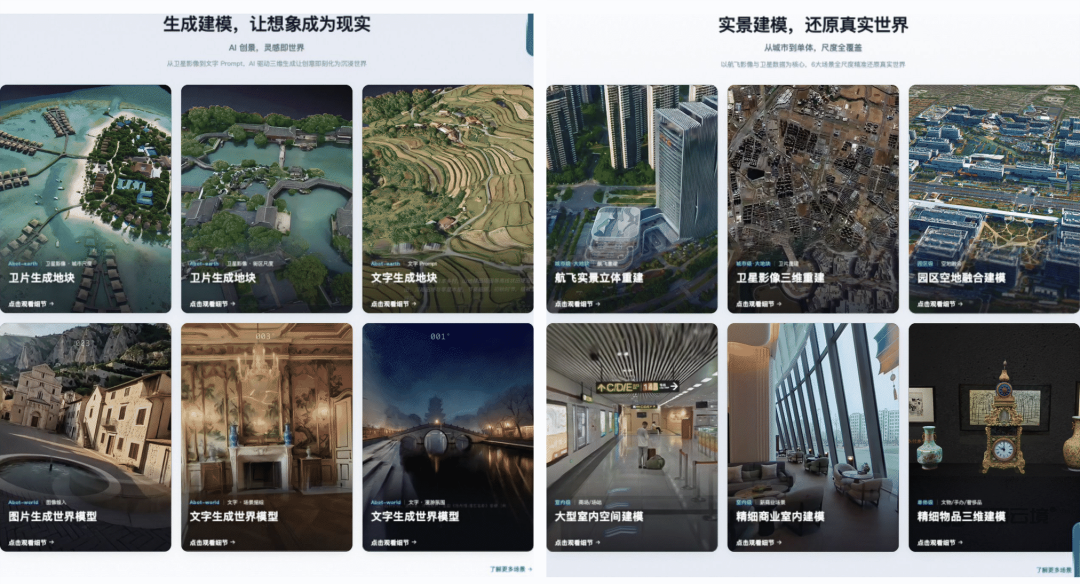
结合这些优势,高德在云栖大会上推出的空间智能AI平台具备三大核心能力:云境还原并生成真实世界;云睿带来交通、文旅、产业、充电、商业五大行业AI同事,以MCP / Skill / Agent三层架构对外开放;云策则把平台能力封装为可交付、可复制的行业解决方案。

云境提供还原式重建和生成式重建两大能力,不仅能学习实际的城市场景,还能不断增加新的场景,持续扩充训练集;云睿则把平台化的能力根据不同行业的需求进行适配,将高德云图面向行业的能力开放与业务连接,比如交通行业关注效率和秩序,商业关注选址和客流,文旅管理则重在提升游客体验、客流组织等;对于不同行业的智能体和运行载体,云策则将平台能力变成可以复制并交付的解决方案。
理解真实:高德的王牌

基于地图,高德已经具备理解真实世界的三层能力,分别是三维空间表达、动态感知和时空推演,回答了AI进入真实物理世界的三个问题:“真实世界长什么样子”、“真实世界当下是什么状态”、“真实世界在未来一段时间如何变化”。

但世界模型的进一步迭代,算法的边际作用递减,而真实世界的优质数据越来越匮乏,这才是世界模型向前走的瓶颈。在高德上,积累了丰富能够帮助机器读懂真实世界的数据,包括空间几何数据、空间语义数据、动态状态数据和行为交互数据。

更为重要的是,高德云图作为空间智能能力在B端、G端的出口,已经将全空间无人体系场景落地在真实世界中,进行城市级的验证。
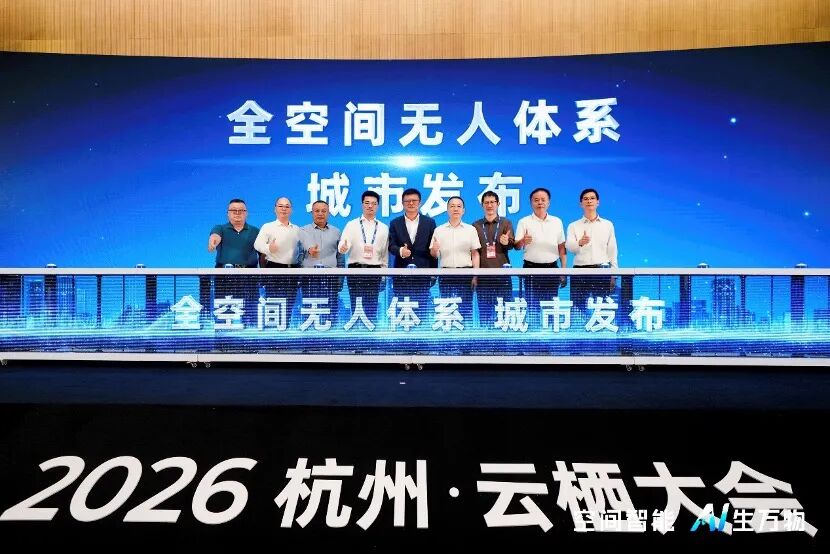
在2026云栖大会期间,高德推出城市全空间无人体系解决方案,并与杭州、常州、彭州、阳江、衡阳、横琴、深圳龙岗、福建德化、南京鼓楼滨江达成合作。

常州正在探索将具身智能、无人物流和立体交通纳入城市运营,这就要求一个智能空间底座能够支持多个不同的场景,且能有效衔接,最大化流转的效率。比如低空交通需要与地面道路、场站和接驳服务衔接。无人配送车辆驶入园区、社区后,还要适应末端的通行条件。

高德和常州及生态合作伙伴在当地共同推进场景验证,基于高德开放的平台共性能力,企业可以在这些场景中测试自己的产品,成为全空间无人体系中的关键环节。

在彭州,低空经济成为重点发展的产业,对飞行安全的监管和产业运营要求很高。围绕两大核心诉求,高德搭建的平台已经完成彭州主城区等重点区域的高精度三维建模,把空中态势与地面场景关联起来。

在管理侧,彭州空中高德平台覆盖了飞行前的空域申请及审核,飞行中关于气象、障碍物和轨迹的动态监督以及发现风险后的高效处置,形成低空飞行的全链路闭环管理。在运营端,平台则把政府、企业和群众的需求与服务能力、设备资源进行连接,让需求发布、服务对接、作业执行和订单记录形成可追溯的业务流程。

随着生态合作伙伴和载体的扩展,不断产生的反馈数据,结合高德数十万亿级覆盖道路、建筑、地形、卫星、人车动态的海量真实数据,持续回流进世界模型训练中,形成飞轮效应。高德能再将经过评估验证的数据支持行业的智能升级,形成经验沉淀到空间智能底座,不断提高世界模型和空间智能的能力上限。

面向物理AI 时代,高德正从地图与导航服务走向空间智能基础设施,为未来的智慧城市新基建提供“水电煤”,进一步推动城市AI能力的建设。

本文为转载内容,授权事宜请联系原著作权人。

高德

3.9k
  • 高德做了一年扫街榜后,开始学着理解真实世界
  • 高德回应“扫雷榜”传闻:上线“避雷指南1.0”,为扫街榜新功能

评论

暂无评论哦,快来评价一下吧!

下载界面新闻

微信公众号

微博

电厂 | 高德,用“一张图”做好智慧城市新基建

9月23日的云栖大会上,高德旗下面向产业的高德云图板块,宣布以空间智能与世界模型为核心构建城市全空间无人体系,代表了智慧城市新基建的一种探索。

电厂 | 高德,用“一张图”做好智慧城市新基建

第一部用AI制作的科幻电影《无声·静界》,原著描绘的是一个高度智能化的未来社会:城市运作、能源调度、公共管理全部由算法优化完成,社会秩序稳定而高效。

科幻电影中常见的智慧城市场景,或许在不久的将来就可以成为现实。过去十多年,“AI驱动”的智慧城市建设早已成为共识,但从数据模型到语言模型,对真实世界的解释仍然是二维的。

构成物理世界的两个核心要素是立体的空间和流动的时间。随着物理AI的发展,空间智能成为智慧城市建设的新范式:AI不仅要看懂真实世界的三维结构,还要理解动态变化和时空的因果关系,并基于这种理解在现实世界中行动。

9月23日的云栖大会上,高德旗下面向产业的高德云图板块,宣布以空间智能与世界模型为核心构建城市全空间无人体系,代表了智慧城市新基建的一种探索。

空间智能:AI通往现实世界的必经之路

空间智能可以解决传统通用AI的短板,即仅能识别画面的物体,但没有物体间的空间坐标关系、距离、遮挡和相互运动的关系,认知停留在二维像素层面。空间智能具备完整解读空间坐标、相互距离、行动路线和空间交互的关系,通过构建贴合真实世界规则的世界模型,帮助AI在物理世界做到双向推演和自主决策。

举个例子,一个杯子放在桌子上,人类能够清楚知道应该从哪个方向以特定的角度和力度抓取杯子,并确保它不会摔下来;但机器(比如机械臂、机器人)未必知道,更无从讨论“如果推一下杯子,会发生什么”这一类推演的问题。

1983年,美国心理学家霍华德·加德纳在他的书《心智的框架》里就把空间智能列为人类九大智能之一。他认为,空间智能不只是认路,还和画画、设计、解决问题这些能力都有关系。

斯坦福大学教授、World Labs联合创始人李飞飞主导创办的World Labs将人类的理解-预测-决策-行动链概括为“空间智能”:让模型能够感知、生成和推理空间,并逐步与虚拟世界和现实世界互动。她提到,空间智能是人类认知的基础架构,不仅关乎识别物体、理解环境和判断距离方向等空间关系,也支撑着人类在现实世界中进行感知、推理、规划和行动。

“AGI若没有空间智能就是不完整的,这也是AI领域当下最艰难的问题。”李飞飞认为,能够理解、生成和交互的3D世界模型,搭建难度远超语言,但重要性也更甚前者。

她将空间智能称为“人类认知的脚手架”,小到日常的停泊车、倒水倒咖啡、传接物品,大到低球周长的测量以及DNA结构被科学家用物理模型发现,空间智能构成了人类活动的基本要素。

小鹏汽车在最新的辅助驾驶版本上为第二代VLA引入了“时间流”概念,这也是自动驾驶模型首次建立对时间维度的理解,加上模型具备的空间理解,进而为模型引入“时空”的能力。

小鹏通用智能中心负责人刘先明对此的解释是:真实世界并不是一张张静止的图片,而是一个不断变化、连续演进的过程,模型想要像人类一样理解世界,必须首先理解“时间”。“时间”和“空间”共同构成AI理解物理世界的两大核心要素。

这与高德的观点不谋而合:空间智能并不是对二维地图的简单延伸,而是将二维网络拓扑、三维空间结构、时间变化以及人流车流等现实动态统一起来,使AI能够理解人与空间之间不断发生的联系。

李飞飞认为,AI若不能理解三维世界,则无法实现真正的通用人工智能,因此空间智能的构建离不开世界模型——一个真正可以捕捉物理世界3D结构和空间智能的模型。为此,World Labs的技术路线强调从2D像素平面提升到完整的3D世界,并让空间和时间成为模型的原生维度。

英伟达也在今年6月正式发布开放世界基础模型Cosmos 3,其创始人兼CEO黄仁勋认定物理AI是"下一波万亿美元产业",同时坚持认为AI必须从数字世界进入物理世界才能创造真正的价值。

世界模型,释放空间智能三大能力

在国内,高德9月10日发布的世界模型ABot-Earth 0.7是全球首个3D原生城市世界模型,着重于还原并推演真实世界。

空间智能和世界模型的关系趋于清晰。空间智能是AI感知空间、理解环境变化并进行决策和行动的能力,世界模型则是实现这一能力的重要技术路径之一。基于世界模型的进展,空间智能将进一步推动智慧城市向自主进化跃迁。

以建筑和房地产行业为例,传统的设计和施工主要依赖于人工测量和图纸,效率低下,错误率高,且和周边环境没有形成信息共享。基于空间智能的三维建模和实时监测,既能迅速优化设计方案,也可以极大提升施工的效率。

另外一个例子是交通。低空经济在过去两年迅速兴起,由此打造的立体交通着眼于未来城市出行效率的提升,但低空运行需要重点解决交通规则、航线动态规划、起降点智能调度、空域安全域公共安全协同管控等问题,同样依赖于空间智能。

过去二十多年,高德在数字地图中还原了真实世界,如今,这张地图则成为AI走进现实世界的入口。“在高德基于空间智能构建的全空间无人体系里面,AI开始理解空间、参与运行,并从真实反馈中学习。”高德地图副总裁董振宁在云栖大会上说。

面向未来的智慧城市建设,高德提供的全新解题思路是“以空间智能为能力底座,把行业智能体与无人设备的运行能力连接起来,面向城市治理、产业经营和公共服务,构建一套能够感知环境、协同决策、自主行动,并持续学习的城市级智能体系。”

高德的地图清晰展示了每一个地点和周围环境、空间的关系,在从点到线的二维连接基础上。高德通过3D渲染真实还原三维空间,包括建筑宽度、不同建筑之间的距离、楼层关系、道路的宽度和宽窄变化、景观的朝向等要素,构建高度还原的三维世界。在这张地图里,机器能更好理解真实的世界。

在加入时间要素之后,地图的空间从静态变成以时空为主要逻辑的的动态展示,在这个持续变化的时空系统中,商业是真实发生的,人和汽车是流动的,光和影是变化的,城市的活跃区域也随着时间交替不断变化。由此,机器能够更好理解运动在每一个空间的规律。

结合这些优势,高德在云栖大会上推出的空间智能AI平台具备三大核心能力:云境还原并生成真实世界;云睿带来交通、文旅、产业、充电、商业五大行业AI同事,以MCP / Skill / Agent三层架构对外开放;云策则把平台能力封装为可交付、可复制的行业解决方案。

云境提供还原式重建和生成式重建两大能力,不仅能学习实际的城市场景,还能不断增加新的场景,持续扩充训练集;云睿则把平台化的能力根据不同行业的需求进行适配,将高德云图面向行业的能力开放与业务连接,比如交通行业关注效率和秩序,商业关注选址和客流,文旅管理则重在提升游客体验、客流组织等;对于不同行业的智能体和运行载体,云策则将平台能力变成可以复制并交付的解决方案。

理解真实:高德的王牌

基于地图,高德已经具备理解真实世界的三层能力,分别是三维空间表达、动态感知和时空推演,回答了AI进入真实物理世界的三个问题:“真实世界长什么样子”、“真实世界当下是什么状态”、“真实世界在未来一段时间如何变化”。

但世界模型的进一步迭代,算法的边际作用递减,而真实世界的优质数据越来越匮乏,这才是世界模型向前走的瓶颈。在高德上,积累了丰富能够帮助机器读懂真实世界的数据,包括空间几何数据、空间语义数据、动态状态数据和行为交互数据。

更为重要的是,高德云图作为空间智能能力在B端、G端的出口,已经将全空间无人体系场景落地在真实世界中,进行城市级的验证。

在2026云栖大会期间,高德推出城市全空间无人体系解决方案,并与杭州、常州、彭州、阳江、衡阳、横琴、深圳龙岗、福建德化、南京鼓楼滨江达成合作。

常州正在探索将具身智能、无人物流和立体交通纳入城市运营,这就要求一个智能空间底座能够支持多个不同的场景,且能有效衔接,最大化流转的效率。比如低空交通需要与地面道路、场站和接驳服务衔接。无人配送车辆驶入园区、社区后,还要适应末端的通行条件。

高德和常州及生态合作伙伴在当地共同推进场景验证,基于高德开放的平台共性能力,企业可以在这些场景中测试自己的产品,成为全空间无人体系中的关键环节。

在彭州,低空经济成为重点发展的产业,对飞行安全的监管和产业运营要求很高。围绕两大核心诉求,高德搭建的平台已经完成彭州主城区等重点区域的高精度三维建模,把空中态势与地面场景关联起来。

在管理侧,彭州空中高德平台覆盖了飞行前的空域申请及审核,飞行中关于气象、障碍物和轨迹的动态监督以及发现风险后的高效处置,形成低空飞行的全链路闭环管理。在运营端,平台则把政府、企业和群众的需求与服务能力、设备资源进行连接,让需求发布、服务对接、作业执行和订单记录形成可追溯的业务流程。

随着生态合作伙伴和载体的扩展,不断产生的反馈数据,结合高德数十万亿级覆盖道路、建筑、地形、卫星、人车动态的海量真实数据,持续回流进世界模型训练中,形成飞轮效应。高德能再将经过评估验证的数据支持行业的智能升级,形成经验沉淀到空间智能底座,不断提高世界模型和空间智能的能力上限。

面向物理AI 时代,高德正从地图与导航服务走向空间智能基础设施,为未来的智慧城市新基建提供“水电煤”,进一步推动城市AI能力的建设。

本文为转载内容,授权事宜请联系原著作权人。