


文|Alpha说 南希
一条机械臂拿起光模块,对准接口,缓缓插入。动作不大,却需要同时处理位置、姿态和接触时的阻力。
在2026中国工博会的现场精密插拔演示中,3D视觉帮助机械臂找到接口,实时力控让它在接触过程中调整姿态与作用力。
沿着这个动作继续追问,展台之外的产业就会逐渐展开:末端用什么工具夹住物体,关节怎样运动,传感器怎样反馈,控制系统怎样响应,这些部件又由什么设备制造出来?
经常参加展会,面对众多展馆和密集的企业信息,逛完之后还需要做一件事:把分散的产品与技术放回具体工作中,理清它们之间的关系。
借着这次工博会,「Alpha说」将用五篇文章,沿着机器完成一项工作的过程,逐步展开背后的产业联系。这一篇先建立看展的整体路径:以具身智能为入口,把零部件、控制、计算和制造能力放回具体任务中理解。
一次动作,把不同企业放到同一个任务里
看具身智能,可以先看机器怎样感知环境、完成动作,再追问模型参与了哪一步。工博会上既有新的智能应用,也有支撑这些应用的机械、传感和控制能力,可以把它们放在同一项任务中理解。
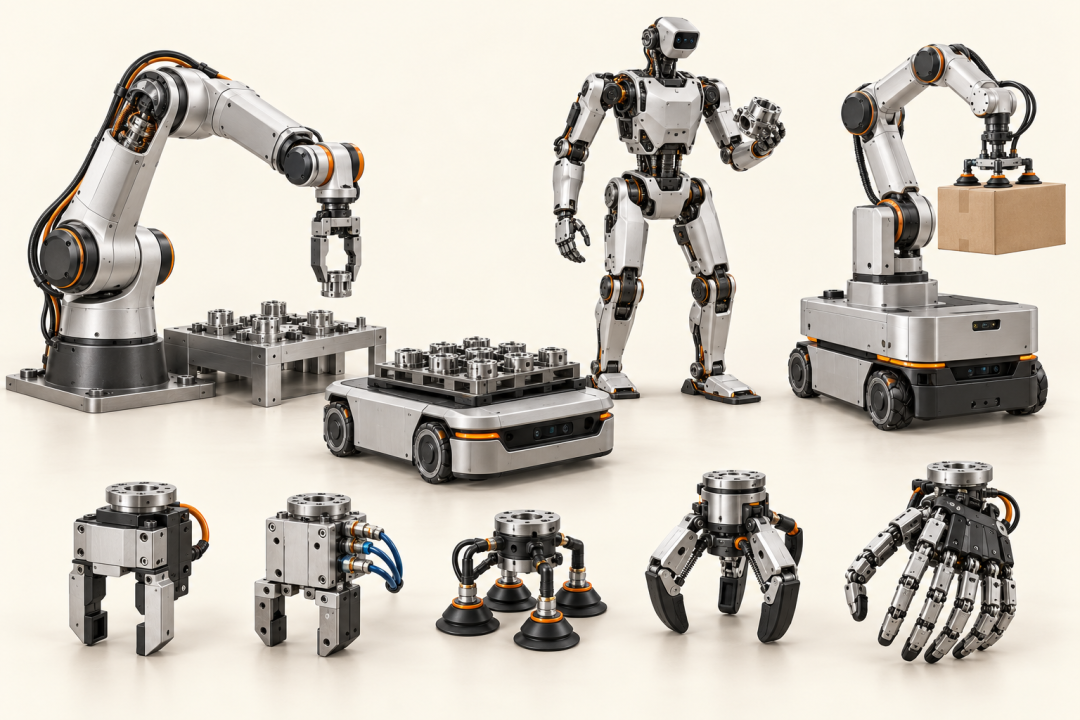
机器人的形态很多:机械臂、移动机器人、人形机器人,以及将移动平台和机械臂组合起来的系统,都可以承担其中一部分工作。不同任务会把它们连接到不同的技术与企业。
光模块插拔需要先找到接口,再处理接触。换成搬运纸箱,重点可能转向负载、抓取稳定性和移动效率;换成柔软、易损的物品,接触方式与受力控制又会改变。
任务变化,首先传到机器与物体接触的地方。
夹爪、吸盘和灵巧手,各自对应不同的物体与操作要求。展出的末端执行器方案中,电动夹爪、气动夹爪、真空和自适应抓取同时出现。机械臂可以围绕不同工件配置相应工具。
继续往内看,电机提供运动,传动机构调整速度与力矩,传感器提供位置或受力信息,驱动与控制系统让这些环节配合。
从任务出发,就更容易判断一种部件为什么出现在这里,以及不同方案各自解决什么问题。
视觉与力控可以帮助机器完成精密插拔;当工件、位置或任务发生变化时,模型能否减少重新编程与调试的工作,还要看具体方案。
拆开机器,还会看到制造它的产业
沿着部件再往里走,问题就从“机器怎样工作”,变成“这些机器怎样被做出来”。
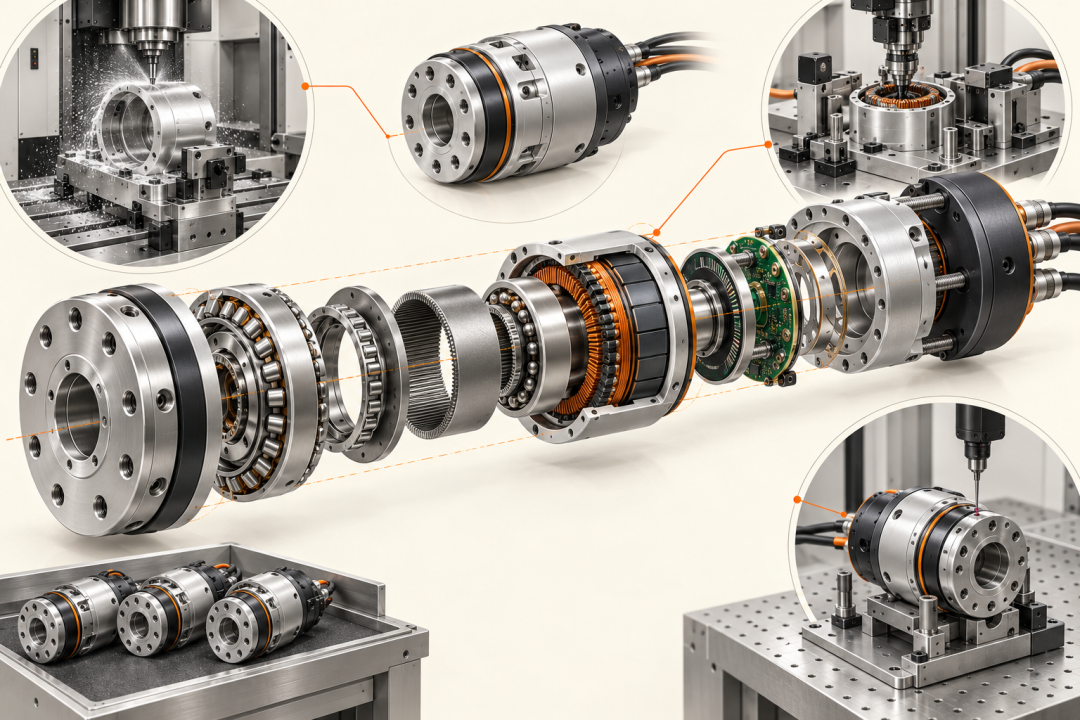
一个关节模组,需要把电机、传动、传感与驱动等环节集成起来。设计参数落实到实物,要经过零件加工、装配、检测与调试;进入批量生产后,还要控制不同批次之间的差异。
因此,机器人展区与机床、加工、检测和自动化展区之间,存在一条实际的制造联系。
任务要求更精细,可能提高对传感与控制的要求;部件结构改变,也可能改变加工和装配方法。能否扩大交付,还取决于制造过程能否稳定复制设计性能。
工博会上,也能看到机器人作为生产设备的一面。
本届展出的柔性制造平台,将机器人、拧紧、涂胶等工艺单元与MES连接起来。MES承担生产执行层的信息管理,让工序与生产信息能够衔接。
机器人在这类系统中承担生产任务,而机器人自身又需要其他设备完成制造、检测与交付。同一家企业,也可能同时提供本体、控制或系统集成能力。
顺着机器往上游拆,看到的是制造它的产业;把机器放回产线,看到的又是它服务的产业。
对机床、检测设备和自动化企业而言,还可以继续追问:机器人对精度、一致性和批量交付的要求,会给现有设备与工艺带来哪些新需求?
模型进入机器,要经过计算和控制
在机械结构之外,工博会还有另一条线:软件与AI怎样参与机器工作。
其中包含几种不同的用途。
一种发生在工程开发阶段。展出的工程辅助工具,将大语言模型用于辅助PLC代码生成、优化和注释。PLC即可编程逻辑控制器,这类工具帮助工程师开发控制程序。
另一种发生在设备运行端。展出的控制器方案,在同一设备内集成本地AI推理与EtherCAT主站功能:前者处理模型计算,后者承担与现场设备的实时通信。
这两种用途落在不同位置:前者辅助工程开发,后者提供现场计算与通信能力。再往下看,才是模型怎样参与机器人的具体作业。
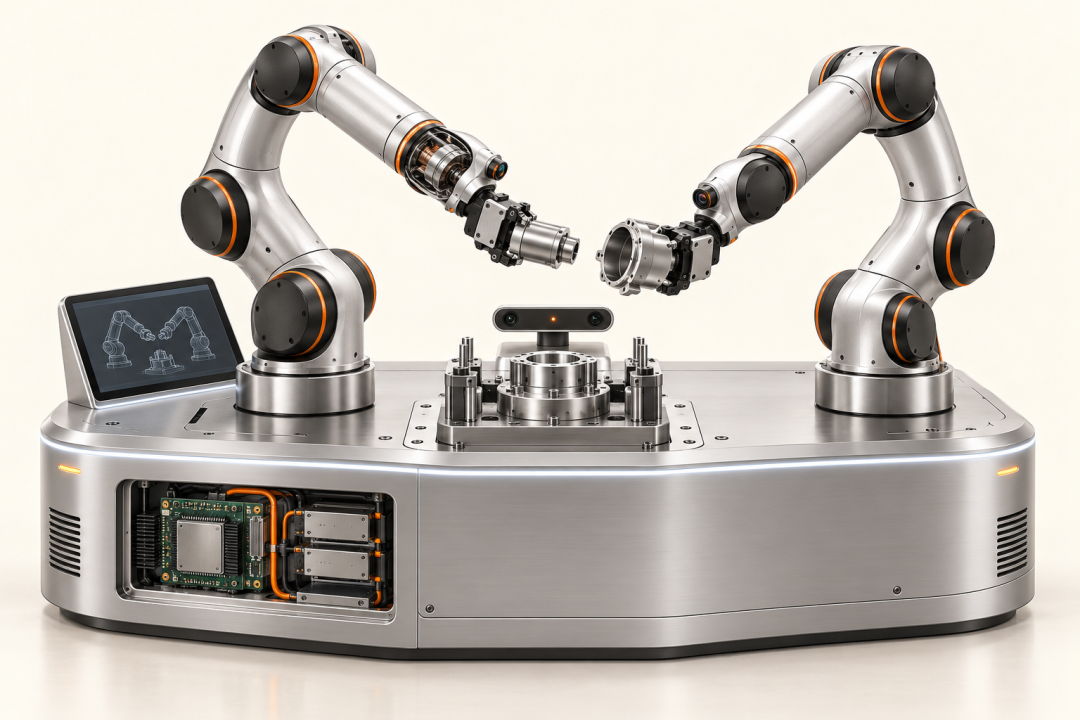
本届展示的双协作臂装配系统,还将具身大模型接入作业过程,并记录操作数据。模型、机器人和数据,由此在具体任务中连接起来。
从工程辅助,到本地推理,再到机器人任务模型,AI进入工业的路径并不相同。算力也要放回这些位置理解:运行什么模型、处理多少数据、允许多长响应时间,会影响计算设备的选择与部署。
当模型参与机器人作业时,它给出的任务或动作结果,还需要控制系统和执行机构配合,才能成为实际动作。
这一段连接,也让芯片、工业计算机、控制器和软件企业进入了同一张产业地图。
回到生产流程,企业之间的关系才完整
一次动作完成以后,还要把视野拉回整条生产流程。
工件从哪里来,下一道工序怎样接续,设备故障怎样处理,生产系统如何记录结果,这些问题决定了机器怎样进入工厂。
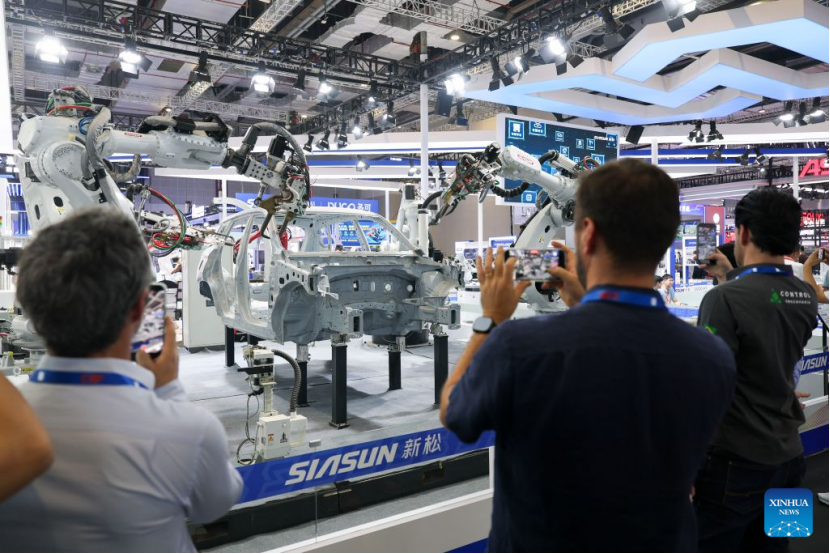
图源:CIIF中国工博会官网
本届展出的汽车车身焊接演示线,把控制器、驱动、机器人与视觉组合起来。轮式人形机器人与焊接机器人配合,演示上下料及工件移位。
这条演示线跨越部件、控制和机器人系统。不同供应方承担哪些工作,需要放在具体工序和交付范围中理解。
工厂提供的技术验证场景,涉及分拣上料、料箱搬运、码垛、质检、拧紧和包装。具身智能方案可以围绕这些生产任务接受验证。
场景开放之后,机器能否适应现场、怎样接入既有流程,以及性能能否持续保持,都需要在具体工作中检验。
任务还会继续牵动能源与配套。选择气动抓取,要考虑供气、压力与泄漏管理;部署电驱设备,要考虑配电、驱动和运行维护。本届展示的气路能耗管理方案,可以与气动抓取对照着看:末端每完成一个动作,都需要背后的供能系统参与。
机器人、零部件、机床、控制、芯片、软件和能源设备,各自服务着不同的客户与场景。从一项具体任务出发,可以看见这些能力在哪里相遇,又怎样配合。这也是这个系列接下来逐层展开的线索。
下一集预告
同样是抓东西,为什么有的机器人用夹爪,有的用吸盘,有的需要灵巧手?下一集,从机器人与物体接触的地方继续拆,看不同的“手”怎样连接驱动、传感与控制。
评论