
正在阅读:

20万台之后,海康机器人怎么从搬到抓

扫一扫下载界面新闻APP

20万台之后,海康机器人怎么从搬到抓

海康机器人接走的,先是工厂里的“走”。

文 | Alpha说 Alpha说企业研究
图源:海康机器人官网

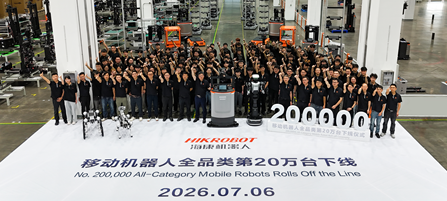
11 月 13 日,海康威视(002415.SZ)在投资者互动平台回复,控股子公司杭州海康机器人已完成股份制改制及上市辅导备案。这家公司 2016 年从海康威视的机器视觉业务部独立出来;截至 2026 年 7 月,其全品类移动机器人累计下线突破 20 万台。

从已经公开的工厂和仓库案例看,移动机器人接走了哪些活,还有哪些得靠视觉和机械臂配合?

01 先接走的是「走」
图源:海康机器人公众号

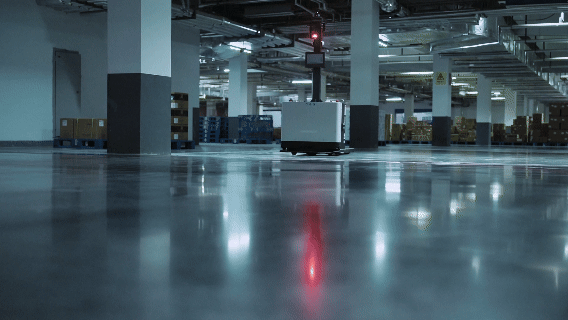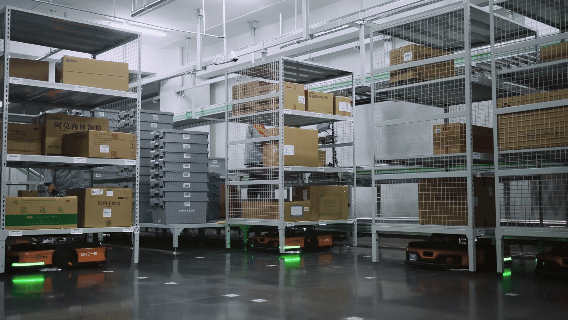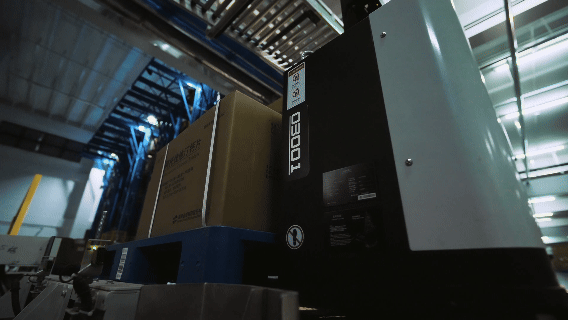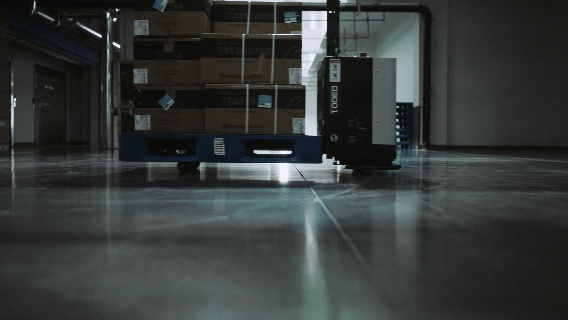
工厂里最不缺的活是搬运:原料从仓到线边,半成品从这道工序到下一道,成品从产线到库房。这些活原本由地牛、叉车和搬运工做,三班倒,夜班最难招人。

海康的解法是把这段路交给能自己认路的车。潜伏式钻到料架底下顶起来,叉取式直接插托盘,料箱式搬周转箱,重载式拉大件;上面一层是 RCS 调度系统,再往下接 MES 和 WMS,生产指令直接下发到车。

规模能说明这步交接完成到什么程度。按海康机器人披露,一汽丰田多个生产基地累计投入超过 2000 台海康移动机器人。长安数智工厂一次落地 687 台,公司给出的口径是制造效率提升 20%、线体成本降低 20%;锂电行业落地项目超 500 个、整机出货超 1 万台;国药一致深圳仓 60 余台,要在阴凉库、冷库几个温区之间做拆零分拣;锦泓集团 2000 平方米的仓,21 台料箱加 80 台潜伏,在 10.5 米高的库位里搭出 3 万多个货位。

搬运这步活能被接走,是因为它标准:起点、终点、载重、频次都能写进调度表。标准的东西先自动化,这是制造业的老规矩。

02 然后是「看」,改的是工序本身
图源:海康机器人公众号

视觉是海康的起点,它原本就是海康威视的机器视觉业务部。工厂里用视觉干的活分两类:一类是量,尺寸、位置、装配对位;一类是找,划痕、脏污、毛刺、缺件。

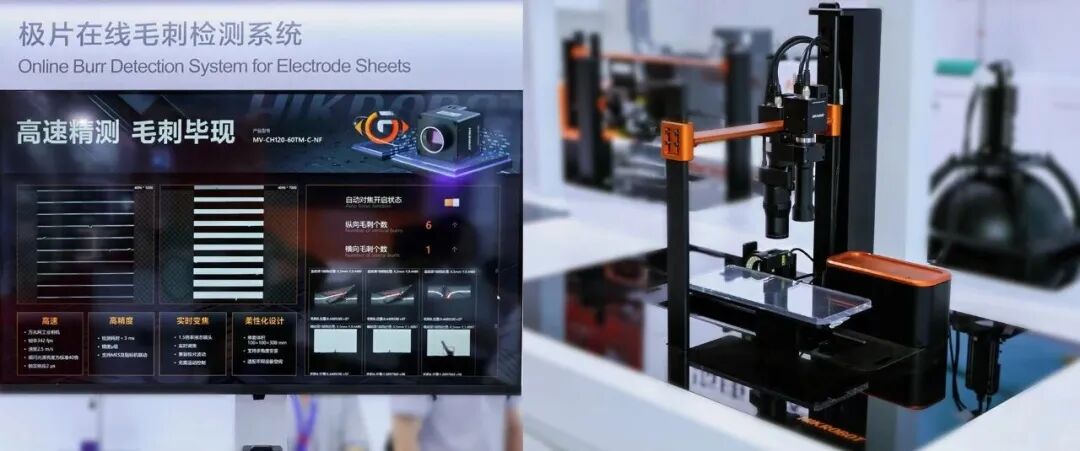
锂电的极片是最能说明问题的一道工序。极片在高速运动中会有波动,检测系统用距离传感器跟踪位置变化,再通过液态镜头快速调焦,让相机在极片移动时也能看清表面。这样,毛刺检测就可以放到产线上进行。

方壳电池的蓝膜、铝壳、顶盖反光,2D 成像容易过曝,海康用 2.5D 条纹光方案去解;追溯环节的金属拉丝码、曲面码,用读码器加深度学习解码。这些看着是硬件生意,卖的其实是「这道工序能不能不靠人盯」。

汽车那边是另一套:八大视觉检测方案铺进精密测量、外观缺陷、追溯防呆,刹车盘 2.5D 缺陷检测、DPM 码读取、装配防错。装配线上一个零件装反,后面整段都白做,防错这步活原本靠老工人的经验。

03 从搬到抓,要接上工位

图源:海康机器人公众号

移动解决位置,视觉解决判断,剩下的是手。海康 2024 年补齐关节机器人,配 3D 视觉做电芯上下料、锁付、标定。

难点不在关节本身,在力控和容差。同样是抓一个电芯,软包和方壳受力不同,视觉能告诉机械臂电芯在哪里。抓取时用多大力、落下去时怎么对位,还要按工件和工序设定。多规格电芯混线时,客户还要看切换规格需要多久。视觉能告诉手「在哪」,但用多大力、以什么速度落下去,要靠工艺参数一点点试。这也是为什么装配工位是人最多的地方:它不是一个动作,是一串带判断的动作。

海康的做法是把 3D 视觉、机器人控制平台和调度系统打包。激光振镜立体相机生成点云,控制平台做无代码的轨迹规划,再往上是 RCS 调度。它卖的不是一台机械臂,是「这道上下料工序能换型」的能力——多规格电芯混线时,换型时间比节拍更值钱。

04 从单机搬运到多设备协作

按海康威视披露口径,2026 年上半年机器人业务收入 40.28 亿元,同比增长 28.34%。

单台设备能干的活有限,客户现场要的是设备之间的配合。单工厂部署从几十台走到上千台,靠的是 RCS 集群调度把生产指令直接下发到每一台车;多规格产品混线时,换型靠调度系统和视觉配方,而不是重新布一遍线。移动、视觉、关节三条产品线也开始在客户现场组合使用:视觉判断位置,关节机器人完成抓放,移动机器人接走转运,上下料这道工序才可能整段交给设备。

桐庐基地是这套组合的第一现场。基地一年能产 7.5 万台移动机器人、500 万套机器视觉产品、2 万套关节机器人,产线上的搬运、质检、转运由自家设备承担,轮式人形和四足也在上下料、拣选、转运环节做测试。

移动机器人把物料送到工位,视觉确认位置,机械臂接着完成抓放。从搬运做到上下料,考验的是三套设备能不能在同一个工位接上。

本文为转载内容,授权事宜请联系原著作权人。

评论

暂无评论哦,快来评价一下吧!

下载界面新闻

微信公众号

微博

20万台之后,海康机器人怎么从搬到抓

海康机器人接走的,先是工厂里的“走”。

文 | Alpha说 Alpha说企业研究

图源:海康机器人官网

11 月 13 日,海康威视(002415.SZ)在投资者互动平台回复,控股子公司杭州海康机器人已完成股份制改制及上市辅导备案。这家公司 2016 年从海康威视的机器视觉业务部独立出来;截至 2026 年 7 月,其全品类移动机器人累计下线突破 20 万台。

从已经公开的工厂和仓库案例看,移动机器人接走了哪些活,还有哪些得靠视觉和机械臂配合?

01 先接走的是「走」

图源:海康机器人公众号

工厂里最不缺的活是搬运:原料从仓到线边,半成品从这道工序到下一道,成品从产线到库房。这些活原本由地牛、叉车和搬运工做,三班倒,夜班最难招人。

海康的解法是把这段路交给能自己认路的车。潜伏式钻到料架底下顶起来,叉取式直接插托盘,料箱式搬周转箱,重载式拉大件;上面一层是 RCS 调度系统,再往下接 MES 和 WMS,生产指令直接下发到车。

规模能说明这步交接完成到什么程度。按海康机器人披露,一汽丰田多个生产基地累计投入超过 2000 台海康移动机器人。长安数智工厂一次落地 687 台,公司给出的口径是制造效率提升 20%、线体成本降低 20%;锂电行业落地项目超 500 个、整机出货超 1 万台;国药一致深圳仓 60 余台,要在阴凉库、冷库几个温区之间做拆零分拣;锦泓集团 2000 平方米的仓,21 台料箱加 80 台潜伏,在 10.5 米高的库位里搭出 3 万多个货位。

搬运这步活能被接走,是因为它标准:起点、终点、载重、频次都能写进调度表。标准的东西先自动化,这是制造业的老规矩。

02 然后是「看」,改的是工序本身
图源:海康机器人公众号

视觉是海康的起点,它原本就是海康威视的机器视觉业务部。工厂里用视觉干的活分两类:一类是量,尺寸、位置、装配对位;一类是找,划痕、脏污、毛刺、缺件。

锂电的极片是最能说明问题的一道工序。极片在高速运动中会有波动,检测系统用距离传感器跟踪位置变化,再通过液态镜头快速调焦,让相机在极片移动时也能看清表面。这样,毛刺检测就可以放到产线上进行。

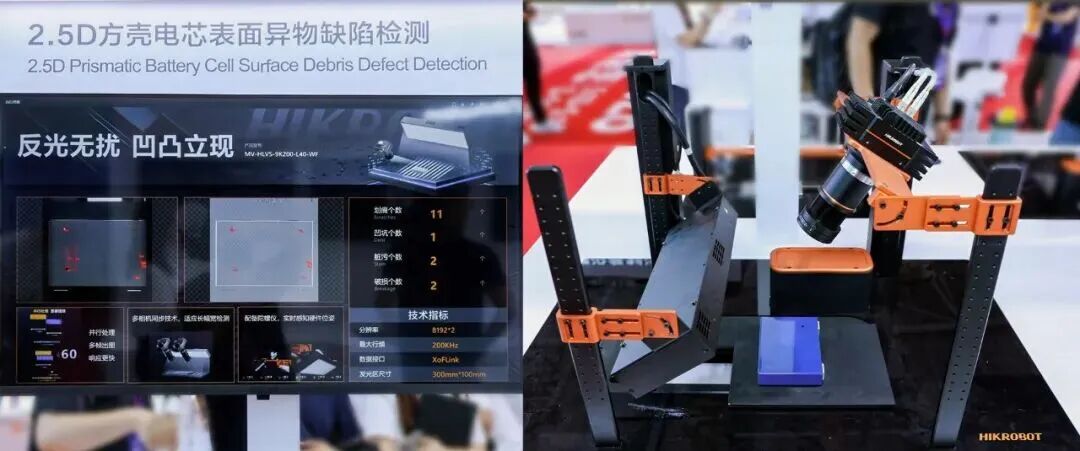
方壳电池的蓝膜、铝壳、顶盖反光,2D 成像容易过曝,海康用 2.5D 条纹光方案去解;追溯环节的金属拉丝码、曲面码,用读码器加深度学习解码。这些看着是硬件生意,卖的其实是「这道工序能不能不靠人盯」。

汽车那边是另一套:八大视觉检测方案铺进精密测量、外观缺陷、追溯防呆,刹车盘 2.5D 缺陷检测、DPM 码读取、装配防错。装配线上一个零件装反,后面整段都白做,防错这步活原本靠老工人的经验。

03 从搬到抓,要接上工位
图源:海康机器人公众号

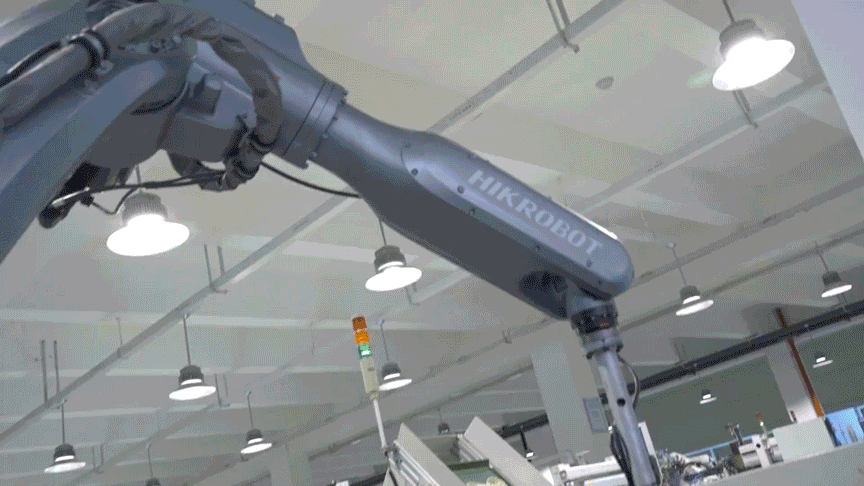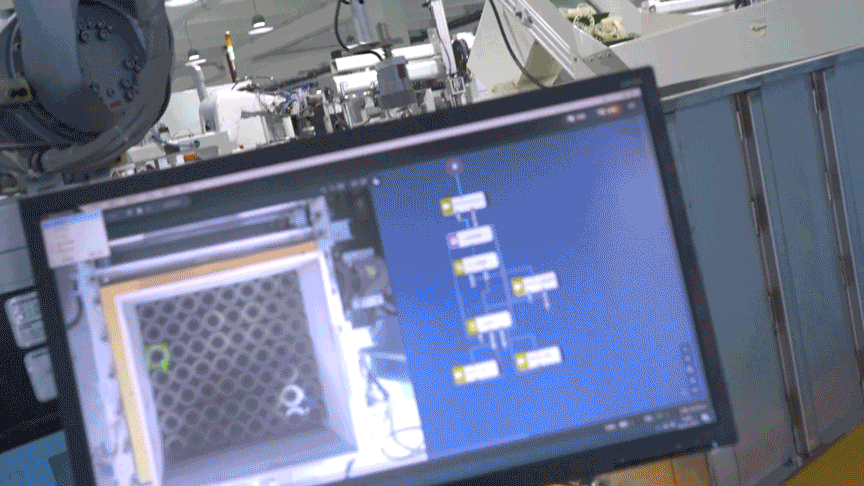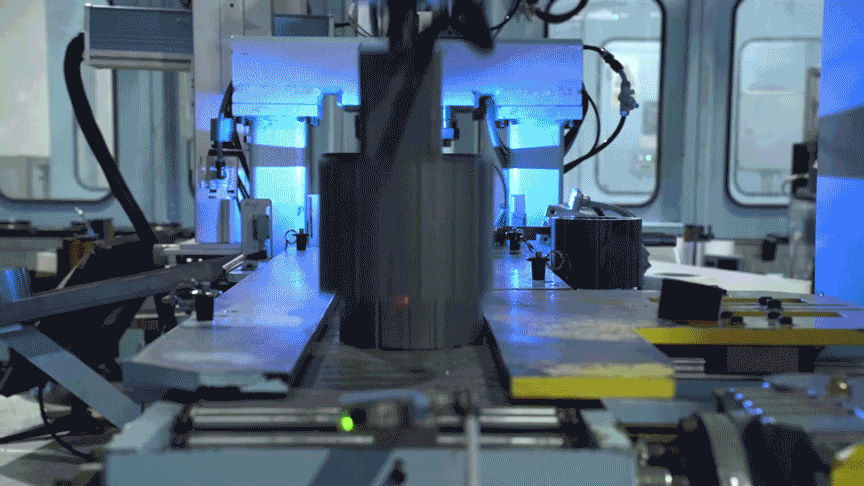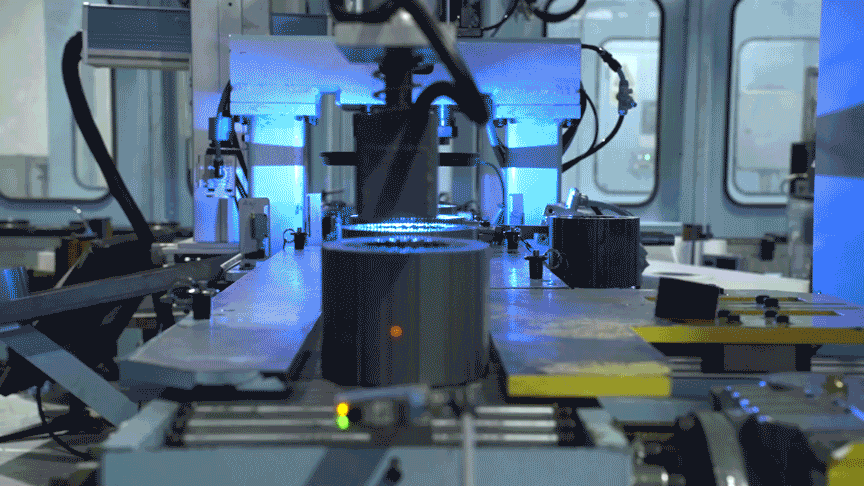
移动解决位置,视觉解决判断,剩下的是手。海康 2024 年补齐关节机器人,配 3D 视觉做电芯上下料、锁付、标定。

难点不在关节本身,在力控和容差。同样是抓一个电芯,软包和方壳受力不同,视觉能告诉机械臂电芯在哪里。抓取时用多大力、落下去时怎么对位,还要按工件和工序设定。多规格电芯混线时,客户还要看切换规格需要多久。视觉能告诉手「在哪」,但用多大力、以什么速度落下去,要靠工艺参数一点点试。这也是为什么装配工位是人最多的地方:它不是一个动作,是一串带判断的动作。

海康的做法是把 3D 视觉、机器人控制平台和调度系统打包。激光振镜立体相机生成点云,控制平台做无代码的轨迹规划,再往上是 RCS 调度。它卖的不是一台机械臂,是「这道上下料工序能换型」的能力——多规格电芯混线时,换型时间比节拍更值钱。

04 从单机搬运到多设备协作

按海康威视披露口径,2026 年上半年机器人业务收入 40.28 亿元,同比增长 28.34%。

单台设备能干的活有限,客户现场要的是设备之间的配合。单工厂部署从几十台走到上千台,靠的是 RCS 集群调度把生产指令直接下发到每一台车;多规格产品混线时,换型靠调度系统和视觉配方,而不是重新布一遍线。移动、视觉、关节三条产品线也开始在客户现场组合使用:视觉判断位置,关节机器人完成抓放,移动机器人接走转运,上下料这道工序才可能整段交给设备。

桐庐基地是这套组合的第一现场。基地一年能产 7.5 万台移动机器人、500 万套机器视觉产品、2 万套关节机器人,产线上的搬运、质检、转运由自家设备承担,轮式人形和四足也在上下料、拣选、转运环节做测试。

移动机器人把物料送到工位,视觉确认位置,机械臂接着完成抓放。从搬运做到上下料,考验的是三套设备能不能在同一个工位接上。

本文为转载内容,授权事宜请联系原著作权人。