
正在阅读:

从“4C”到“4I”:AI重构全球产业增长逻辑,机器人竞争走向真实场景

扫一扫下载界面新闻APP

从“4C”到“4I”:AI重构全球产业增长逻辑,机器人竞争走向真实场景

从芯片架构到机器人本体,从人工智能到智能制造,全球产业正在经历一场深层次的技术与增长逻辑变革。

机器人,集成电路,全球市场,

图片来源:界面图库

文|CEGA出海会客厅

过去几十年,计算机、通信、消费电子和汽车四大市场构成了全球集成电路产业增长的主要驱动力。随着人工智能加速发展并向各行各业渗透,传统产业边界正在不断拓展,芯片、算法、传感器、机器人与先进制造加速融合,全球产业创新与增长逻辑也随之发生深刻变化。

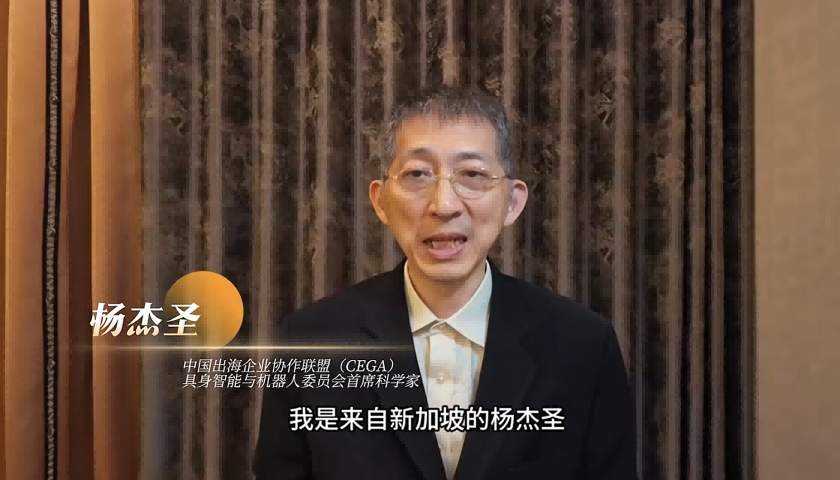
中国出海企业协作联盟(CEGA)具身智能与机器人委员会首席科学家、新加坡工程院和科学院院士杨杰圣认为,人工智能时代,产业竞争的核心正在从单一技术和性能优势,转向技术融合、系统集成与原创创新,以及对真实物理世界的理解和控制能力。这一变化不仅将重塑集成电路产业的发展路径,也将推动人工智能与机器人、先进制造等领域深度融合,催生新的产业增长空间。
一、从“4C”到“4I”:集成电路产业增长逻辑正在改变

杨杰圣认为,过去数十年,Computer(计算机)、Communication(通信)、Consumer(消费电子)和Cars(汽车)构成了集成电路产业的四大传统终端市场。芯片产业的增长,很大程度上依赖这些市场的需求扩张。

而AI的出现,正在改变这一增长模式。
首先是智能化(Intelligence)。人工智能正在进入芯片设计、制造和验证的各个环节。从架构设计、原理图搭建、版图绘制,到工程验证和GDSII流程,AI有望推动设计流程自动化和持续优化,提升芯片研发效率。

其次是集成化(Integration)。随着传统制程微缩面临越来越多的物理和经济约束,产业开始更加重视系统层面的性能提升。3D堆叠、异构集成和系统级芯片(SoC)等技术不断发展,推动传感、存储、计算、射频等不同功能在更高层次上融合。

第三是交叉化(Interdiscipline)。集成电路正在突破传统电子工程的边界,与生物医疗、先进材料、人工智能和机器人等领域形成深度交叉。芯片的应用范围也由传统的信息处理,进一步延伸至感知、运动控制和人机交互。

第四是原创化(Innovation)。产业竞争正在向底层原理、核心架构和原创技术延伸。随着AI与IC深度融合,新的计算架构、芯片设计方法和应用形态有望不断涌现,人体智能、智能机器人等领域也将成为重要的技术创新方向。

从“4C”到“4I”,变化的不只是四个英文单词,而是产业创新的组织方式和价值创造逻辑。未来的产业竞争,将越来越依赖芯片、算法、软件、硬件和应用场景之间的协同创新。

二、人形机器人热潮之下,工业机器人未必需要人的外形

如果说“4I”揭示了全球产业技术演进的宏观趋势,那么具身智能则是观察这一趋势如何进入真实产业场景的重要窗口。

当前,人形机器人受到资本市场和产业界高度关注。双足行走、灵巧操作、环境交互等能力不断取得进展,但一个值得深入思考的问题是:机器人要真正进入工业生产,是否一定要拥有人的外形?

非夕科技前瞻应用发展总监朱磊提出了一个不同于当前人形机器人热潮的判断:仿人不等于仿人形。

在他看来,机器人真正需要借鉴的是人的感知、反射、协调和认知机制,而非简单复制人体结构。工业生产的核心要求是完成任务,而不是拥有与人相似的外观。对于不同的生产场景,机器人完全可以采用不同的机械结构和运动形式。

这一观点实际上触及了具身智能产业化的一个核心问题:如何从技术展示走向生产力工具。

工业环境具有高度复杂性。精密装配、柔性抓取、线束插拔、打磨和表面处理等任务,不仅要求机器人识别物体和理解指令,还要求其能够感知接触状态、判断外部变化,并及时调整动作。

这意味着,机器人必须具备真正与物理世界交互的能力。

三、从大模型到力觉控制:具身智能需要形成完整技术闭环

朱磊将具身智能概括为一个由感知、决策、执行和反馈构成的闭环,并将机器人能力划分为认知与非认知两个层次。

在非认知层面,机器人需要借鉴人体的手感、反射和小脑机制,解决精细力控、实时响应和全身协调等问题。

在认知层面,则需要通过实体世界大模型(PWM)和机器人行为大模型(RBM),分别理解物理世界的运行规律,以及机器人与物理世界之间的交互关系,从而提升环境认知和任务泛化能力。

其中,力觉感知是机器人从执行预设动作走向灵活操作的重要基础。

朱磊介绍,相关技术能够将力传感能力提升10倍以上,力控精度最高达到0.03N,响应频率达到1kHz。通过实时感知接触状态和外部环境变化,机器人可以动态调整施力和运动轨迹,从而完成精密装配、柔性抓取和打磨等复杂任务。

这也解释了为什么仅仅拥有大模型,并不意味着机器人就具备了成熟的工业应用能力。

大模型解决的是理解、推理和决策问题,力觉感知与实时控制解决的是动作执行问题。前者决定机器人能否理解任务,后者决定机器人能否准确、稳定地完成任务。两者需要在真实环境中形成协同。

对于工业机器人而言,真正的技术门槛不仅在于能否完成某个动作,更在于能否在不同物体、不同环境和不同生产条件下,持续、稳定地完成任务。

四、机器人产业竞争,正在从单点技术走向系统能力

从产业发展角度看,杨杰圣提出的“4I”与朱磊强调的具身智能技术路线,实际上指向同一个趋势:未来的智能制造竞争,将由单一产品和技术指标的竞争,逐步转向系统集成与场景应用能力的竞争。

芯片提供算力基础,AI模型提供认知与决策能力,传感器提供环境感知,控制系统负责动作执行,机械结构则决定机器人能够适应怎样的工作环境。这些环节共同构成具身智能的技术体系。

与此同时,不同工业场景对机器人的要求差异巨大。电子制造强调精度和一致性,汽车制造强调生产节拍与可靠性,食品及快消品行业关注柔性操作和环境适应能力,生物医药则对操作精度、自动化和稳定性提出更高要求。

据CEGA具身智能与机器人委员会秘书长林伟星介绍,目前相关技术路线已在移动出行、电子电气、通用工业、食品及快消品、商业服务、生物医药和前沿创新等领域展开应用探索,涉及精密装配、线束插拔、表面处理和实验室自动化等具体工序。

这些应用探索说明,具身智能的产业化并不只有人形机器人这一条路径。针对具体任务开发适合的机器人形态、感知系统和控制方案,同样具有广阔的产业空间。

对于中国机器人企业而言,这也意味着需要重新审视产品研发与市场拓展之间的关系。企业不仅要关注运动能力、模型参数和硬件性能,还需要深入理解海外市场的行业标准、生产流程、客户需求和应用环境,建立从技术研发到场景交付的完整能力。

五、从技术突破到全球产业竞争:新的增长空间在哪里?

全球产业从“4C”走向“4I”,意味着AI与集成电路的融合正在创造新的产业增长空间,而具身智能则有望成为这一轮技术变革的重要应用载体。

但技术突破与产业规模化之间,仍然存在一段需要跨越的距离。

芯片性能提升不等于终端应用自然增长,大模型能力增强也不等于机器人能够直接进入生产线。产业最终需要回答的是:技术能否解决真实问题?能否稳定运行?能否形成可复制的商业模式?能否在不同市场环境中实现规模化交付?

这也是中国机器人产业下一阶段需要重点突破的方向。

中国拥有较为完整的制造业体系、丰富的工业应用场景,以及快速迭代的机器人产业链。如何将这些优势转化为全球市场竞争力,需要产业链上下游在芯片、算法、传感器、控制系统、机器人本体和行业应用之间形成更紧密的协同。

与此同时,企业走向海外市场,还需要面对技术标准、知识产权、认证准入、数据合规、本地化服务和供应链管理等一系列现实问题。

从“4C”到“4I”,从仿人到具身,从实验室到生产线,全球智能制造正在进入新的发展阶段。

未来机器人产业的胜负手,或许不在于谁最像人,而在于谁更理解物理世界,谁能更有效地解决产业问题,谁又能将技术能力转化为可持续的全球商业价值。

本文为转载内容,授权事宜请联系原著作权人。

评论

暂无评论哦,快来评价一下吧!

下载界面新闻

微信公众号

微博

从“4C”到“4I”:AI重构全球产业增长逻辑,机器人竞争走向真实场景

从芯片架构到机器人本体,从人工智能到智能制造,全球产业正在经历一场深层次的技术与增长逻辑变革。

机器人,集成电路,全球市场,

图片来源:界面图库

文|CEGA出海会客厅

过去几十年,计算机、通信、消费电子和汽车四大市场构成了全球集成电路产业增长的主要驱动力。随着人工智能加速发展并向各行各业渗透,传统产业边界正在不断拓展,芯片、算法、传感器、机器人与先进制造加速融合,全球产业创新与增长逻辑也随之发生深刻变化。

中国出海企业协作联盟(CEGA)具身智能与机器人委员会首席科学家、新加坡工程院和科学院院士杨杰圣认为,人工智能时代,产业竞争的核心正在从单一技术和性能优势,转向技术融合、系统集成与原创创新,以及对真实物理世界的理解和控制能力。这一变化不仅将重塑集成电路产业的发展路径,也将推动人工智能与机器人、先进制造等领域深度融合,催生新的产业增长空间。

一、从“4C”到“4I”:集成电路产业增长逻辑正在改变

杨杰圣认为,过去数十年,Computer(计算机)、Communication(通信)、Consumer(消费电子)和Cars(汽车)构成了集成电路产业的四大传统终端市场。芯片产业的增长,很大程度上依赖这些市场的需求扩张。

而AI的出现,正在改变这一增长模式。

首先是智能化(Intelligence)。人工智能正在进入芯片设计、制造和验证的各个环节。从架构设计、原理图搭建、版图绘制,到工程验证和GDSII流程,AI有望推动设计流程自动化和持续优化,提升芯片研发效率。

其次是集成化(Integration)。随着传统制程微缩面临越来越多的物理和经济约束,产业开始更加重视系统层面的性能提升。3D堆叠、异构集成和系统级芯片(SoC)等技术不断发展,推动传感、存储、计算、射频等不同功能在更高层次上融合。

第三是交叉化(Interdiscipline)。集成电路正在突破传统电子工程的边界,与生物医疗、先进材料、人工智能和机器人等领域形成深度交叉。芯片的应用范围也由传统的信息处理,进一步延伸至感知、运动控制和人机交互。

第四是原创化(Innovation)。产业竞争正在向底层原理、核心架构和原创技术延伸。随着AI与IC深度融合,新的计算架构、芯片设计方法和应用形态有望不断涌现,人体智能、智能机器人等领域也将成为重要的技术创新方向。

从“4C”到“4I”,变化的不只是四个英文单词,而是产业创新的组织方式和价值创造逻辑。未来的产业竞争,将越来越依赖芯片、算法、软件、硬件和应用场景之间的协同创新。

二、人形机器人热潮之下,工业机器人未必需要人的外形

如果说“4I”揭示了全球产业技术演进的宏观趋势,那么具身智能则是观察这一趋势如何进入真实产业场景的重要窗口。

当前,人形机器人受到资本市场和产业界高度关注。双足行走、灵巧操作、环境交互等能力不断取得进展,但一个值得深入思考的问题是:机器人要真正进入工业生产,是否一定要拥有人的外形?

非夕科技前瞻应用发展总监朱磊提出了一个不同于当前人形机器人热潮的判断:仿人不等于仿人形。

在他看来,机器人真正需要借鉴的是人的感知、反射、协调和认知机制,而非简单复制人体结构。工业生产的核心要求是完成任务,而不是拥有与人相似的外观。对于不同的生产场景,机器人完全可以采用不同的机械结构和运动形式。

这一观点实际上触及了具身智能产业化的一个核心问题:如何从技术展示走向生产力工具。

工业环境具有高度复杂性。精密装配、柔性抓取、线束插拔、打磨和表面处理等任务,不仅要求机器人识别物体和理解指令,还要求其能够感知接触状态、判断外部变化,并及时调整动作。

这意味着,机器人必须具备真正与物理世界交互的能力。

三、从大模型到力觉控制:具身智能需要形成完整技术闭环

朱磊将具身智能概括为一个由感知、决策、执行和反馈构成的闭环,并将机器人能力划分为认知与非认知两个层次。

在非认知层面,机器人需要借鉴人体的手感、反射和小脑机制,解决精细力控、实时响应和全身协调等问题。

在认知层面,则需要通过实体世界大模型(PWM)和机器人行为大模型(RBM),分别理解物理世界的运行规律,以及机器人与物理世界之间的交互关系,从而提升环境认知和任务泛化能力。

其中,力觉感知是机器人从执行预设动作走向灵活操作的重要基础。

朱磊介绍,相关技术能够将力传感能力提升10倍以上,力控精度最高达到0.03N,响应频率达到1kHz。通过实时感知接触状态和外部环境变化,机器人可以动态调整施力和运动轨迹,从而完成精密装配、柔性抓取和打磨等复杂任务。

这也解释了为什么仅仅拥有大模型,并不意味着机器人就具备了成熟的工业应用能力。

大模型解决的是理解、推理和决策问题,力觉感知与实时控制解决的是动作执行问题。前者决定机器人能否理解任务,后者决定机器人能否准确、稳定地完成任务。两者需要在真实环境中形成协同。

对于工业机器人而言,真正的技术门槛不仅在于能否完成某个动作,更在于能否在不同物体、不同环境和不同生产条件下,持续、稳定地完成任务。

四、机器人产业竞争,正在从单点技术走向系统能力

从产业发展角度看,杨杰圣提出的“4I”与朱磊强调的具身智能技术路线,实际上指向同一个趋势:未来的智能制造竞争,将由单一产品和技术指标的竞争,逐步转向系统集成与场景应用能力的竞争。

芯片提供算力基础,AI模型提供认知与决策能力,传感器提供环境感知,控制系统负责动作执行,机械结构则决定机器人能够适应怎样的工作环境。这些环节共同构成具身智能的技术体系。

与此同时,不同工业场景对机器人的要求差异巨大。电子制造强调精度和一致性,汽车制造强调生产节拍与可靠性,食品及快消品行业关注柔性操作和环境适应能力,生物医药则对操作精度、自动化和稳定性提出更高要求。

据CEGA具身智能与机器人委员会秘书长林伟星介绍,目前相关技术路线已在移动出行、电子电气、通用工业、食品及快消品、商业服务、生物医药和前沿创新等领域展开应用探索,涉及精密装配、线束插拔、表面处理和实验室自动化等具体工序。

这些应用探索说明,具身智能的产业化并不只有人形机器人这一条路径。针对具体任务开发适合的机器人形态、感知系统和控制方案,同样具有广阔的产业空间。

对于中国机器人企业而言,这也意味着需要重新审视产品研发与市场拓展之间的关系。企业不仅要关注运动能力、模型参数和硬件性能,还需要深入理解海外市场的行业标准、生产流程、客户需求和应用环境,建立从技术研发到场景交付的完整能力。

五、从技术突破到全球产业竞争:新的增长空间在哪里?

全球产业从“4C”走向“4I”,意味着AI与集成电路的融合正在创造新的产业增长空间,而具身智能则有望成为这一轮技术变革的重要应用载体。

但技术突破与产业规模化之间,仍然存在一段需要跨越的距离。

芯片性能提升不等于终端应用自然增长,大模型能力增强也不等于机器人能够直接进入生产线。产业最终需要回答的是:技术能否解决真实问题?能否稳定运行?能否形成可复制的商业模式?能否在不同市场环境中实现规模化交付?

这也是中国机器人产业下一阶段需要重点突破的方向。

中国拥有较为完整的制造业体系、丰富的工业应用场景,以及快速迭代的机器人产业链。如何将这些优势转化为全球市场竞争力,需要产业链上下游在芯片、算法、传感器、控制系统、机器人本体和行业应用之间形成更紧密的协同。

与此同时,企业走向海外市场,还需要面对技术标准、知识产权、认证准入、数据合规、本地化服务和供应链管理等一系列现实问题。

从“4C”到“4I”,从仿人到具身,从实验室到生产线,全球智能制造正在进入新的发展阶段。

未来机器人产业的胜负手,或许不在于谁最像人,而在于谁更理解物理世界,谁能更有效地解决产业问题,谁又能将技术能力转化为可持续的全球商业价值。

本文为转载内容,授权事宜请联系原著作权人。